Siłowniki elektryczne Thomson Max Jac w autonomicznej platformie GoFAR – precyzja w trudnych warunkach

Projekt powstał z myślą o zastosowaniu w branży rolniczej, a konkretnie przy zbiorze owoców jagodowych. Duży producent owoców poszukiwał rozwiązania, które pozwoliłoby zautomatyzować transport tac ze zebranymi owocami pomiędzy rzędami upraw w tunelach foliowych. Za opracowanie platformy odpowiadała brytyjska firma OxDrive, specjalizująca się w elektrycznych układach napędowych. Efektem prac była platforma GoFAR – autonomiczny pojazd przeznaczony do transportu, który może współpracować z systemami nawigacji, czujnikami oraz rozwiązaniami wykorzystującymi sztuczną inteligencję. Automatyzacja transportu miała przede wszystkim odciążyć pracowników od przewożenia zebranych owoców, tak aby więcej czasu mogli poświęcić na sam zbiór.
Przedmiot realizacji
Jednym z kluczowych elementów projektu było opracowanie układu kierowniczego platformy GoFAR.
Pojazd miał poruszać się pomiędzy wąskimi rzędami upraw, wykonywać ciasne skręty oraz precyzyjnie reagować na informacje przekazywane przez system nawigacyjny. Wymagało to zastosowania odpowiednich siłowników, które odpowiadałyby za niezależne sterowanie osiami pojazdu.
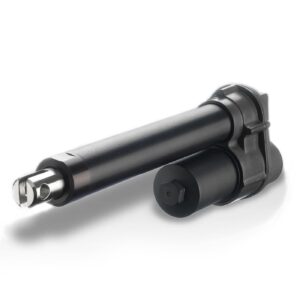
Po analizie dostępnych rozwiązań zespół OxDrive zdecydował się na wykorzystanie siłowników elektrycznych Thomson Max Jac.

Rys. 1. Siłownik Max Jac – Thomson.
Wymagania aplikacji
W tym zastosowaniu liczyła się nie tylko możliwość poruszania kołami. Siłownik miał bezpośredni wpływ na sposób prowadzenia autonomicznego pojazdu, dlatego musiał spełniać kilka istotnych wymagań.
Kluczowe były:
- szybka reakcja na sygnały z systemu nawigacyjnego,
- możliwość pracy z dużą częstotliwością i przy zmiennych obciążeniach,
- kompaktowe wymiary umożliwiające montaż w ograniczonej przestrzeni podwozia,
- praca z zasilaniem 12 V DC,
- odporność na wodę, pył, błoto i substancje chemiczne występujące w środowisku rolniczym,
- możliwość pracy przez całą dobę w wymagających warunkach terenowych,
- łatwa integracja z elektroniką sterującą platformy,
- możliwość monitorowania parametrów pracy i prowadzenia diagnostyki.
Istotna była również odpowiednia prędkość działania. W autonomicznym pojeździe szybkość reakcji układu kierowniczego wpływa bezpośrednio na możliwości manewrowania oraz prędkość poruszania się platformy.
Dlaczego zrezygnowano z hydrauliki?
Ze względu na pracę w otoczeniu produktów spożywczych jednym z podstawowych wymagań była czystość rozwiązania.
Zastosowanie siłowników hydraulicznych wiązałoby się z ryzykiem wycieku płynu hydraulicznego na teren upraw. Dodatkowo hydraulika wymagałaby zastosowania pompy oraz dodatkowej infrastruktury, zwiększając złożoność całego pojazdu.
Zespół OxDrive szukał więc rozwiązania elektromechanicznego, które z jednej strony uprości konstrukcję, a z drugiej zapewni odpowiednią wytrzymałość i dynamikę działania.
Zastosowane rozwiązanie
Do sterowania platformą wybrano siłownik elektryczny Thomson Max Jac w wersji 12 V DC.
Jednym z powodów wyboru tego modelu była możliwość połączenia dużej wytrzymałości z szybką reakcją na sygnały sterujące. W zastosowanej konfiguracji zdecydowano się na wersję ze śrubą kulową, której wysoka prędkość była istotna z punktu widzenia sprawności układu kierowniczego.
Max Jac został również przystosowany do pracy w wymagającym środowisku.
Siłownik posiada stopień ochrony IP66/IP69K i jest odporny na działanie pyłu oraz wody. Może również pracować w kontakcie z substancjami występującymi w środowisku rolniczym, takimi jak nawozy, oleje, smary czy środki czyszczące. Zakres temperatur pracy wynosi -40 do +85°C.
Konstrukcja pozwala także na mycie urządzenia bez konieczności stosowania dodatkowych mieszków lub innych osłon ochronnych.

Rys. 2. Platforma GoFAR.
Jak siłowniki sterują platformą GoFAR?
W typowych autonomicznych platformach każde z czterech kół może posiadać własny układ skrętu. Zapewnia to dużą swobodę ruchu, ale jednocześnie oznacza zastosowanie większej liczby siłowników oraz bardziej rozbudowanego systemu sterowania.
W przypadku GoFAR zastosowano prostsze rozwiązanie.
Przednie i tylne koła są sterowane niezależnie za pomocą siłowników odpowiedzialnych za poszczególne osie. Dzięki temu platforma może skręcać przednimi kołami w jednym kierunku, a tylnymi w przeciwnym, co pozwala wykonywać bardzo ciasne manewry pomiędzy rzędami upraw.
Możliwy jest również ruch zbliżony do tzw. chodu kraba, w którym obie osie ustawiają koła po przekątnej. Pozwala to przesunąć platformę na bok, np. od ściany tunelu lub rzędu roślin.
System nawigacyjny analizuje informacje z czujników i określa wymagany kąt skrętu. Następnie sygnał sterujący trafia przez mostek H do siłownika, który odpowiednio wysuwa lub cofa tłoczysko i ustawia koła w wymaganym położeniu.
Diagnostyka jako część układ sterowania
W autonomicznym pojeździe ważna jest nie tylko możliwość sterowania siłownikiem, ale również dostęp do informacji o jego pracy.
Podczas wcześniejszych prób OxDrive zetknął się z rozwiązaniem, w którym dane operacyjne były trudno dostępne. W przypadku wystąpienia nieoczekiwanych zachowań utrudniało to określenie ich przyczyny.
Zastosowany Max Jac umożliwił nie tylko komunikację z systemem sterowania GoFAR, ale również dostęp do danych wykorzystywanych przy diagnostyce i rozwiązywaniu problemów.
W przypadku autonomicznych maszyn, w których poszczególne podzespoły współpracują z nadrzędnym systemem sterującym, taka możliwość ma szczególne znaczenie podczas uruchamiania oraz późniejszej eksploatacji urządzenia.
Korzyści zastosowanego rozwiązania
Zastosowanie siłowników Thomson Max Jac pozwoliło połączyć kilka wymagań istotnych dla autonomicznej platformy mobilnej:
- precyzyjne sterowanie osiami pojazdu,
- szybkie reagowanie na polecenia systemu nawigacyjnego,
- możliwość wykonywania ciasnych skrętów,
- kompaktową konstrukcję układu kierowniczego,
- odporność na wymagające warunki środowiskowe,
- brak instalacji hydraulicznej i ryzyka związanego z wyciekiem płynu,
- możliwość integracji z elektroniką platformy,
- dostęp do danych wspierających diagnostykę,
- możliwość pracy w intensywnym cyklu.
Dzięki temu siłownik nie jest jedynie elementem wykonującym ruch liniowy, ale staje się ważną częścią całego systemu sterowania autonomicznego pojazdu.
Platforma przygotowana do rożnych zastosowań
GoFAR został opracowany początkowo z myślą o transporcie owoców miękkich, jednak sama konstrukcja platformy umożliwia jej wykorzystanie również w innych aplikacjach.
System obsługuje Robot Operating System (ROS) i wykorzystuje standardowe protokoły komunikacyjne, co ułatwia integrację z rozwiązaniami innych producentów. Platforma może współpracować m.in. z ramionami robotycznymi, zautomatyzowanymi urządzeniami do zbioru oraz innymi elementami wyposażenia.
Otwiera to możliwość wykorzystania podobnej konstrukcji nie tylko w rolnictwie, lecz także w logistyce, budownictwie, leśnictwie czy innych aplikacjach mobilnych wymagających niezawodnego i precyzyjnego sterowania.
Podsumowanie
Projekt platformy GoFAR pokazuje, że w autonomicznych pojazdach mobilnych dobór siłownika elektrycznego powinien uwzględniać znacznie więcej niż samą siłę czy długość skoku.
Liczą się również prędkość reakcji, odporność na warunki środowiskowe, sposób integracji z systemem sterowania, dostęp do danych diagnostycznych oraz możliwość pracy w intensywnym cyklu.
Zastosowanie siłowników Thomson Max Jac pozwoliło stworzyć kompaktowy i wytrzymały układ kierowniczy, który umożliwia platformie GoFAR precyzyjne manewrowanie w ograniczonej przestrzeni, a jednocześnie zapewnia parametry wymagane w autonomicznej maszynie pracującej w trudnym środowisku rolniczym.

Rys. 3. Platforma GoFAR w warunkach rzeczywistych u klienta.
Sprawdź produkt
Skontaktuj się